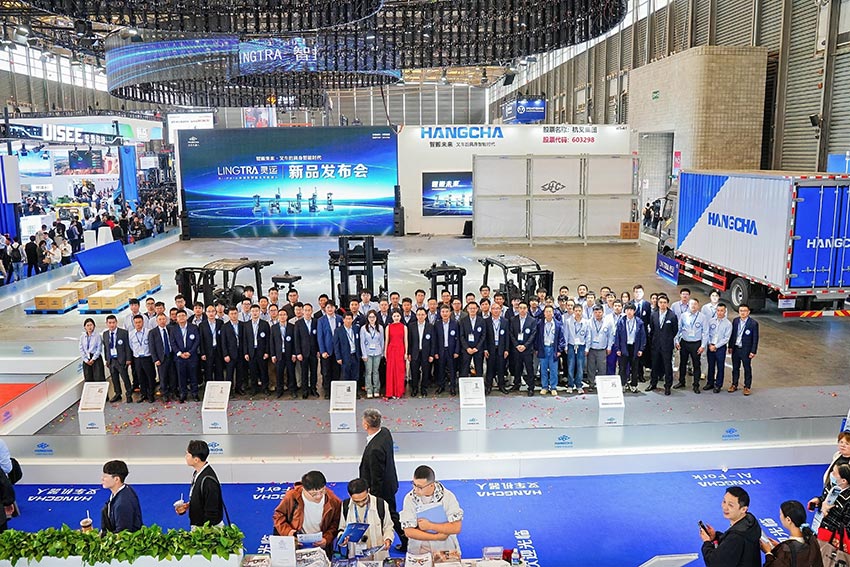
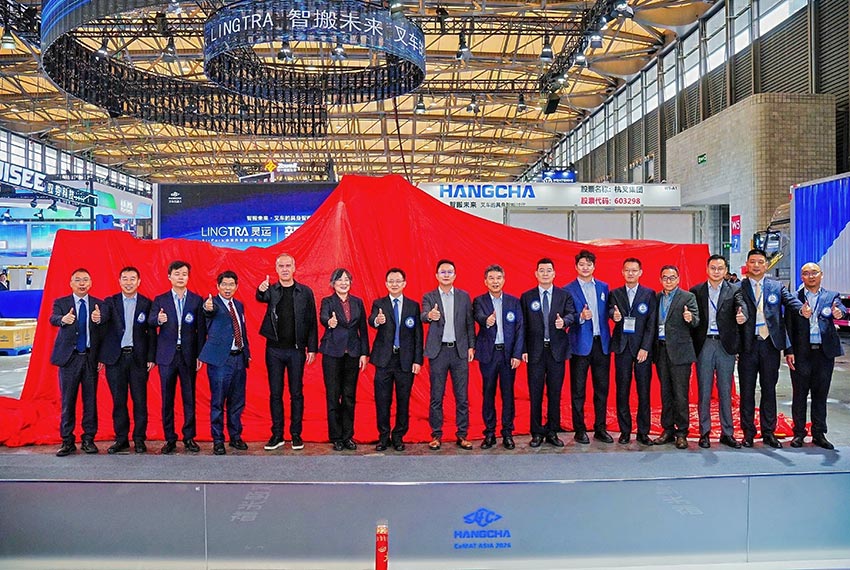
杭叉在 CeMAT ASIA 2026 发布 LINGTRA
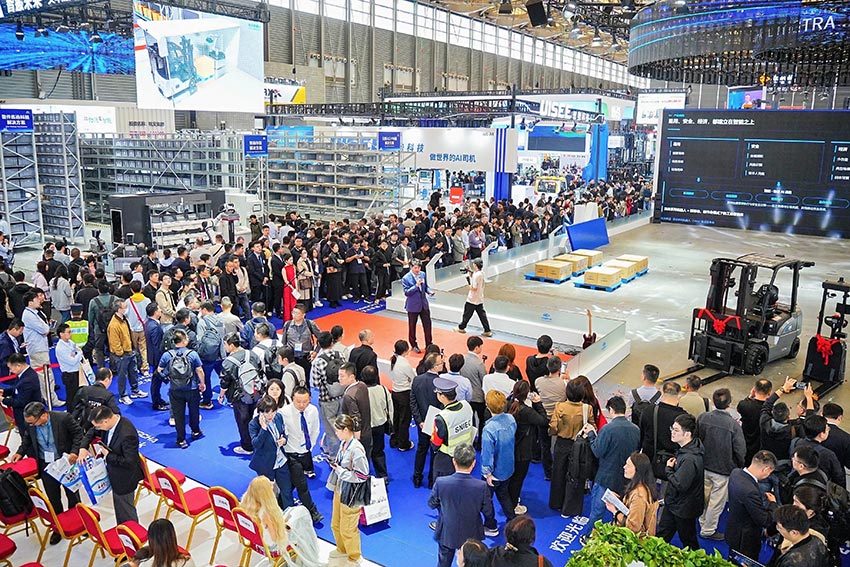
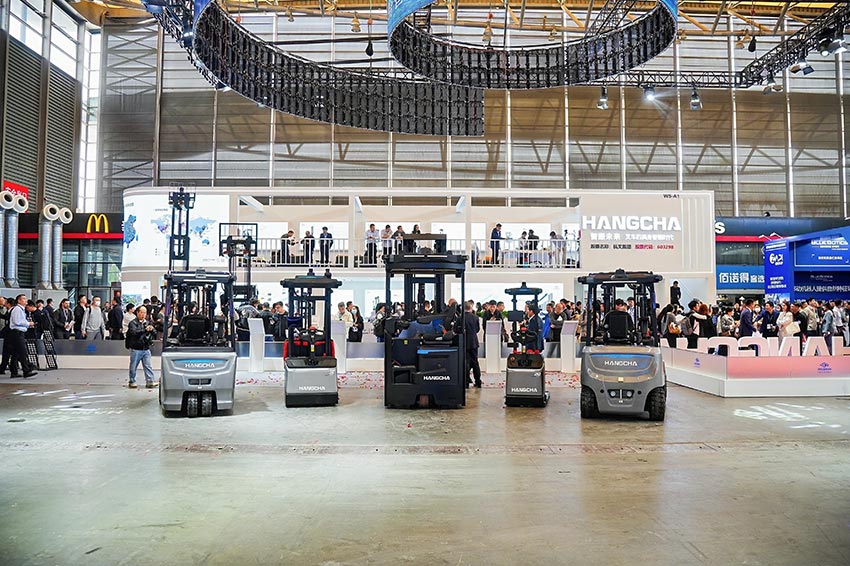
在 W5-A1 展台,杭叉展示了无人叉车、智慧物流解决方案及新能源车辆,同时介绍了通过可视化界面配置与复用工作流程的 TransEasy 工具。
LINGTRA 五大无人叉车系列
| 车型系列 | 公布的额定载荷 | 建议勘察的工况 |
|---|---|---|
| 三支点无人平衡重叉车 | 1.6–2 吨 | 适用于需要评估狭小转弯空间的装卸月台及交接点。可根据路线和交接条件,勘察卡车卸货或产线送料任务。 |
| 四支点无人平衡重叉车 | 3–3.8 吨 | 适用于重载托盘、较长搬运路线和装卸区。涉及室外运行时,应核查地面、坡度、室外条件和混合车流。 |
| 无人前移式叉车 | 1.4–2.5 吨 | 用于高位货架的托盘存取。核查货架通道宽度、放置偏差容许范围及最高作业层的剩余载荷。 |
| 迷你无人托盘堆垛车 | 1.2–1.5 吨 | 用于狭小区域的堆垛、低位托盘存放和产线送料。核查托盘类型及取货位置的净空。 |
| 迷你无人托盘搬运车 | 1.5–2 吨 | 用于缓存区、产线与发货区之间的高频水平搬运。确认两端交接点的地面标高。 |
以上为杭叉发布时公布的各系列额定载荷范围。选型时,请索取符合实际起升高度、载荷中心及属具配置的载荷曲线。
LogiMind 与 TransEasy 的作用
杭叉介绍了其无人叉车平台的 LogiMind、3D 激光雷达和摄像头。项目评估时,应在实际光照和地面条件下核实系统能否识别托盘类型及取放位置。
TransEasy 用于可视化配置工作流程。对接 WMS(仓库管理系统)或 MES(制造执行系统)前,应确定任务下发系统、完成状态回传方式,以及托盘错位或目标位置被占用时的处理责任。
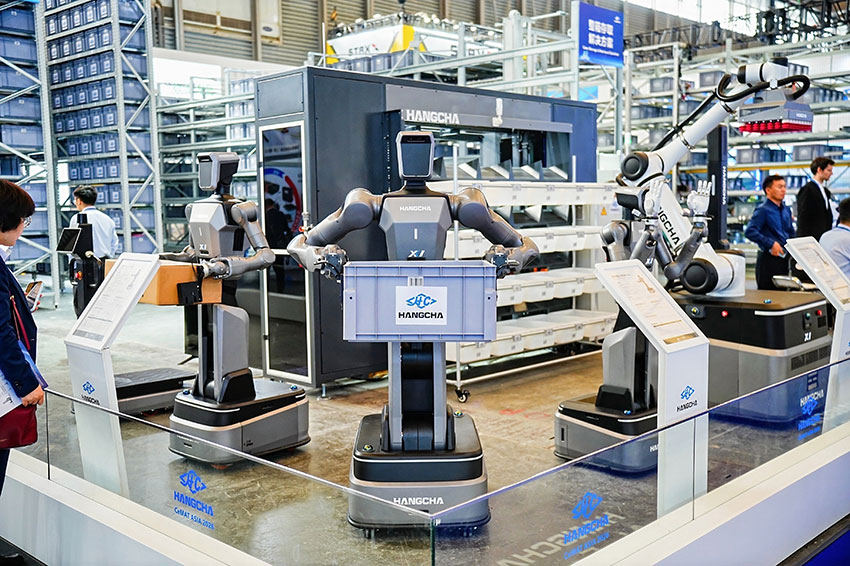
智慧物流展区的机器人
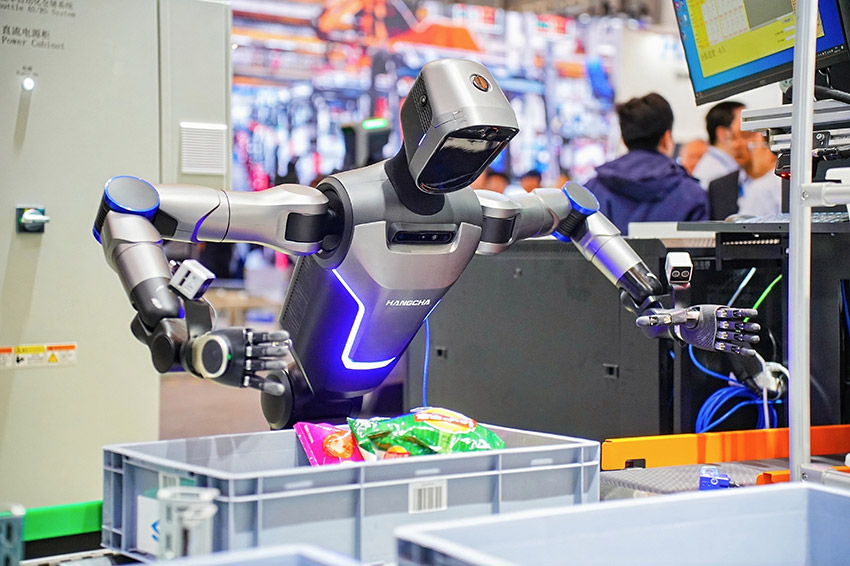
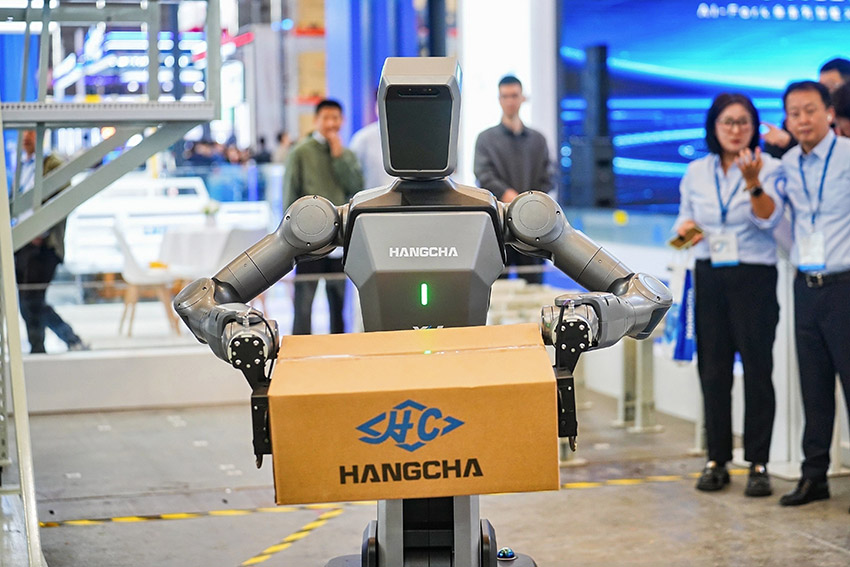
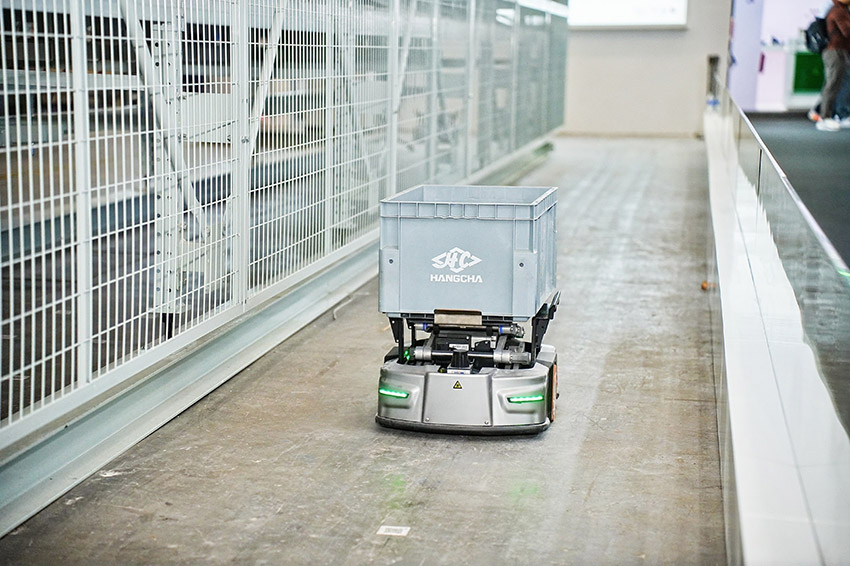
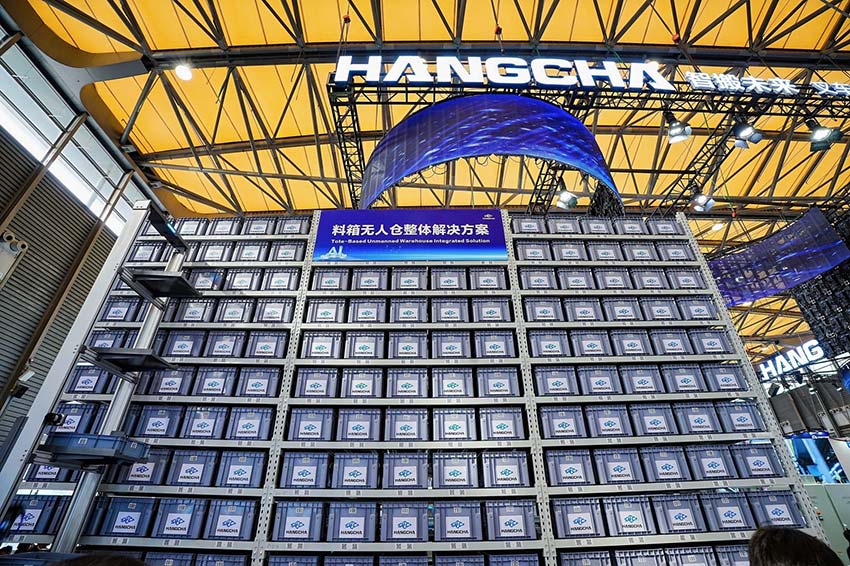
除 LINGTRA 叉车外,展区还展示了物品操作与运输机器人、机械臂及料箱仓储解决方案。
按工厂物流流程选型
- 集装箱或卡车 → 原料仓
- 在收货口勘察平衡重叉车方案。记录车厢与月台高度、货叉进入方向、转弯空间及确认车辆可装卸的流程。
- 原料仓 → 生产线
- 固定点位之间的水平搬运可勘察迷你托盘搬运车。需要提升或堆垛时,评估迷你堆垛车及交接高度。
- 生产线 → 成品仓 → 发货
- 高位货架可勘察前移式叉车。分别测量高位取货、转运至待发区和装车三个环节,以匹配各环节所需设备。
准备现场勘察所需信息
- 载荷
- 记录最重托盘的重量、尺寸、载荷中心、进叉方向、挠度及托盘状态。
- 起升
- 测量取放位置和最高货架高度、门架净空及侧移或调距需求。
- 通道
- 绘制运行路线,测量通道、门洞、转弯和坡道,并标记行人与有人驾驶叉车的交叉点。
- 班次
- 记录平时和高峰期每小时托盘量、班次、休息时间及系统之间的任务交接。
- 电源
- 确认充电站位置、供电条件、可用充电时段及沿途网络覆盖。
试运行与项目预算
先选择取放位置清晰的单条路线试运行。约定每小时交接托盘数、无需人工干预的完成率、停顿次数及每班充电时间的记录方式。杭叉曾在一次演示中用 20 分钟完成 14 托盘装载。预算应以本厂试运行实测数据为依据。
与安全部门和供应商共同审核交叉口、交接点,以及车辆遇到人员、障碍物或网络中断时的反应。可参考 ISO 3691-4:2023 确定无人驾驶工业车辆及相关系统的安全评估范围。
要求报价分别列明设备与属具、调度软件、勘察与路线配置、系统集成、充电站和交付后支持。比较购买与租赁时,统一路线、验收要求和服务范围。
常见问题
现有仓库使用人工驾驶叉车,能否导入无人叉车?
可按路线逐条勘察。测量交叉口流量,选择可控的交接点,并与运营及安全人员确定试运行方案。
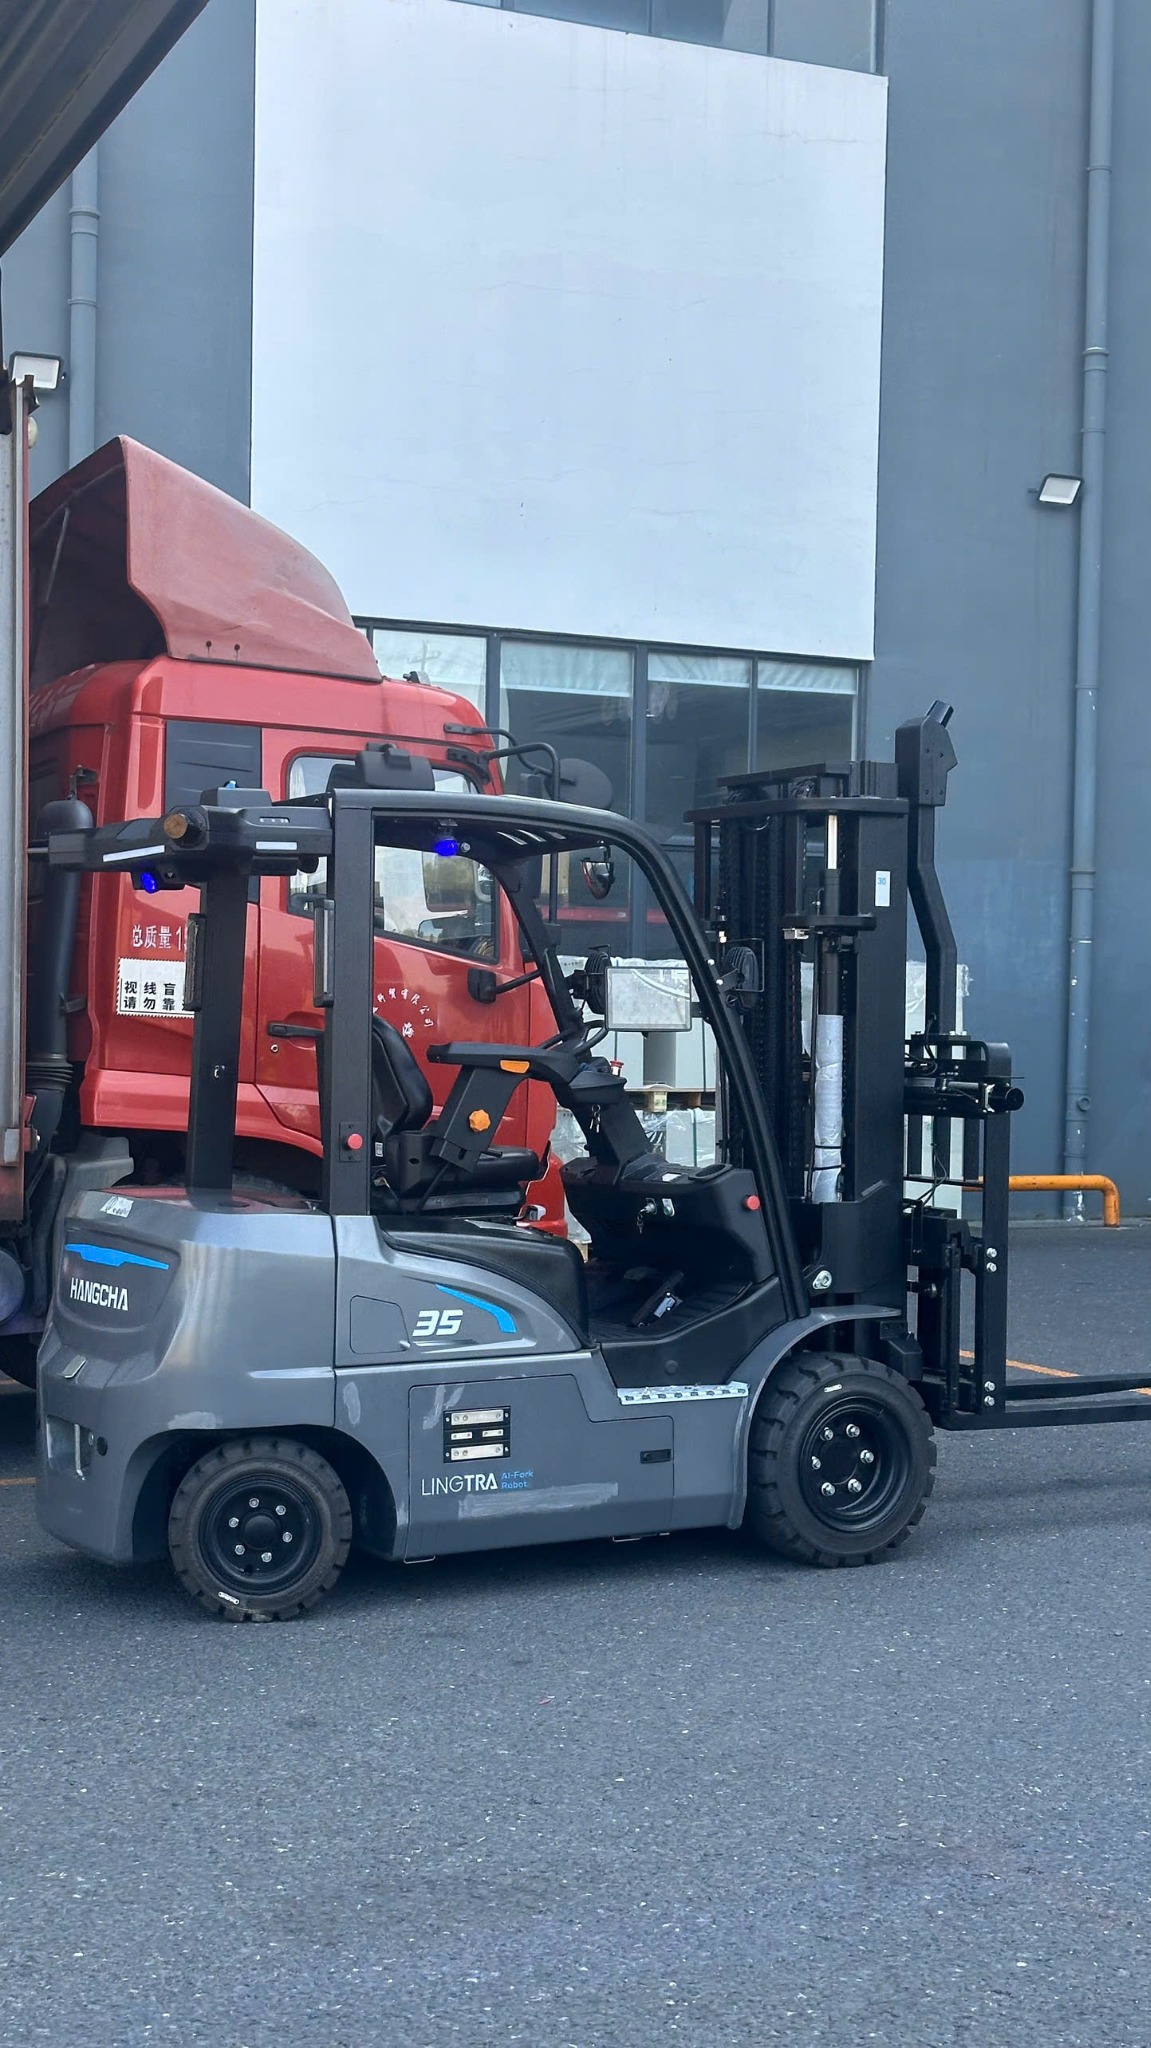
能否根据照片中的 35 标识选型?
应索取准确配置的型号、技术参数和载荷曲线。实际作业载荷与托盘重量、起升高度和属具有关。
ACE C&T 需要哪些资料才能提供选型建议?
请提供平面图或路线视频、托盘尺寸和重量、交接高度、班次吞吐量及使用地点。ACE C&T 将据此沟通配置、供货情况和集成范围。
参考资料
联系 ACE C&T 勘察无人叉车路线
请提供首条拟自动化路线的载荷、起升、通道、班次和电源条件。ACE C&T 将与您沟通设备配置、集成及报价范围。
Mr. Lê Đình Lê · 0904.070.313